Гексапод на 18 × MG90S

Скачать весь проект (CAD + прошивка), zip

Шестиногий робот, 3 степени свободы на ногу. Модели OpenSCAD, все размеры параметрические.
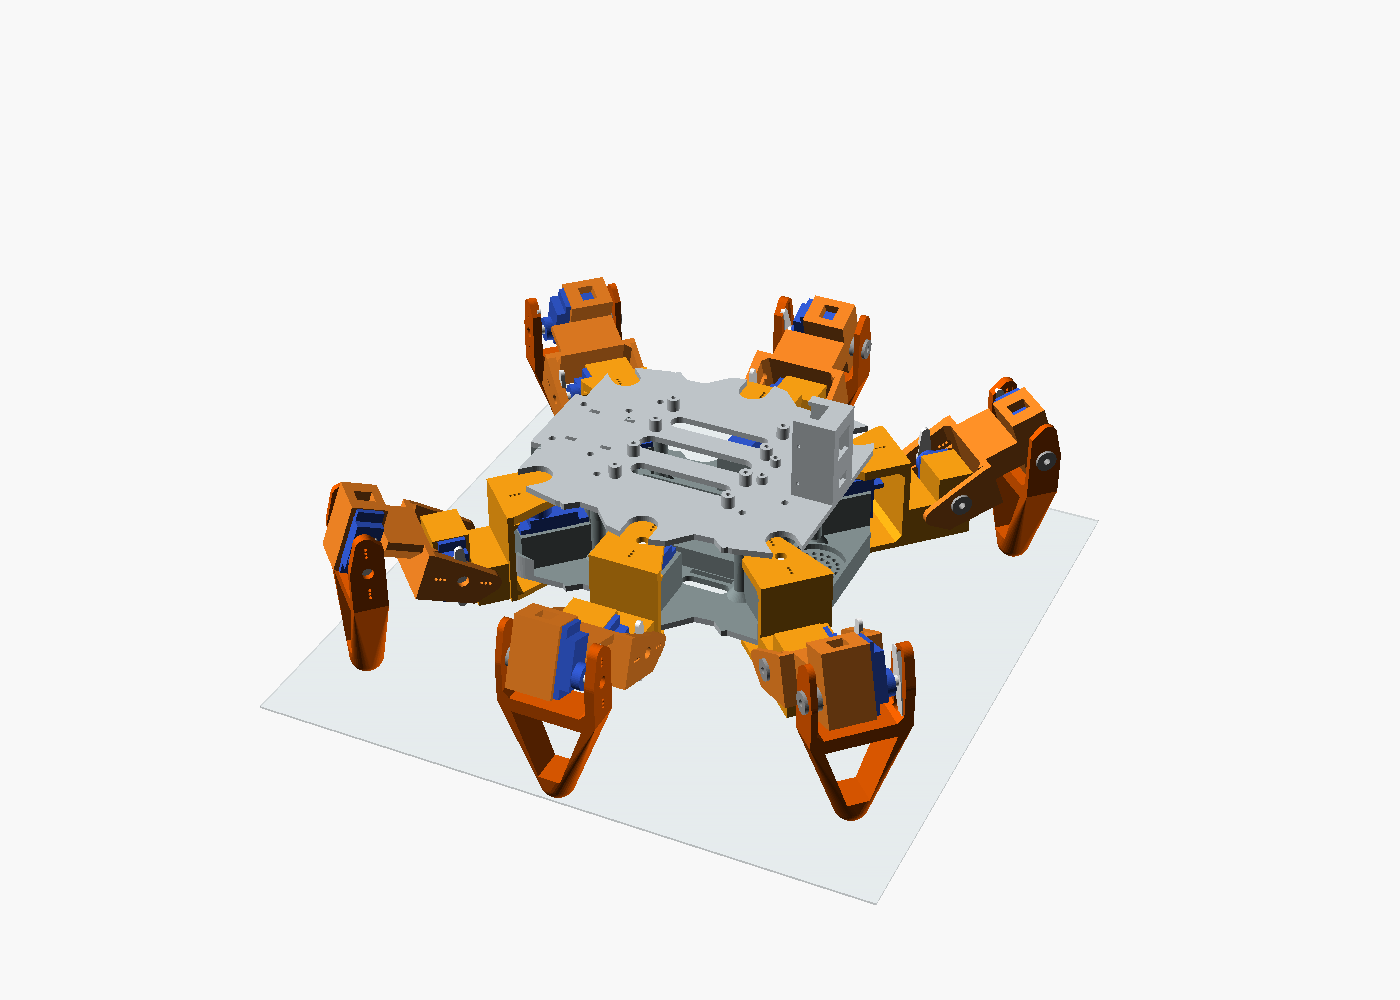
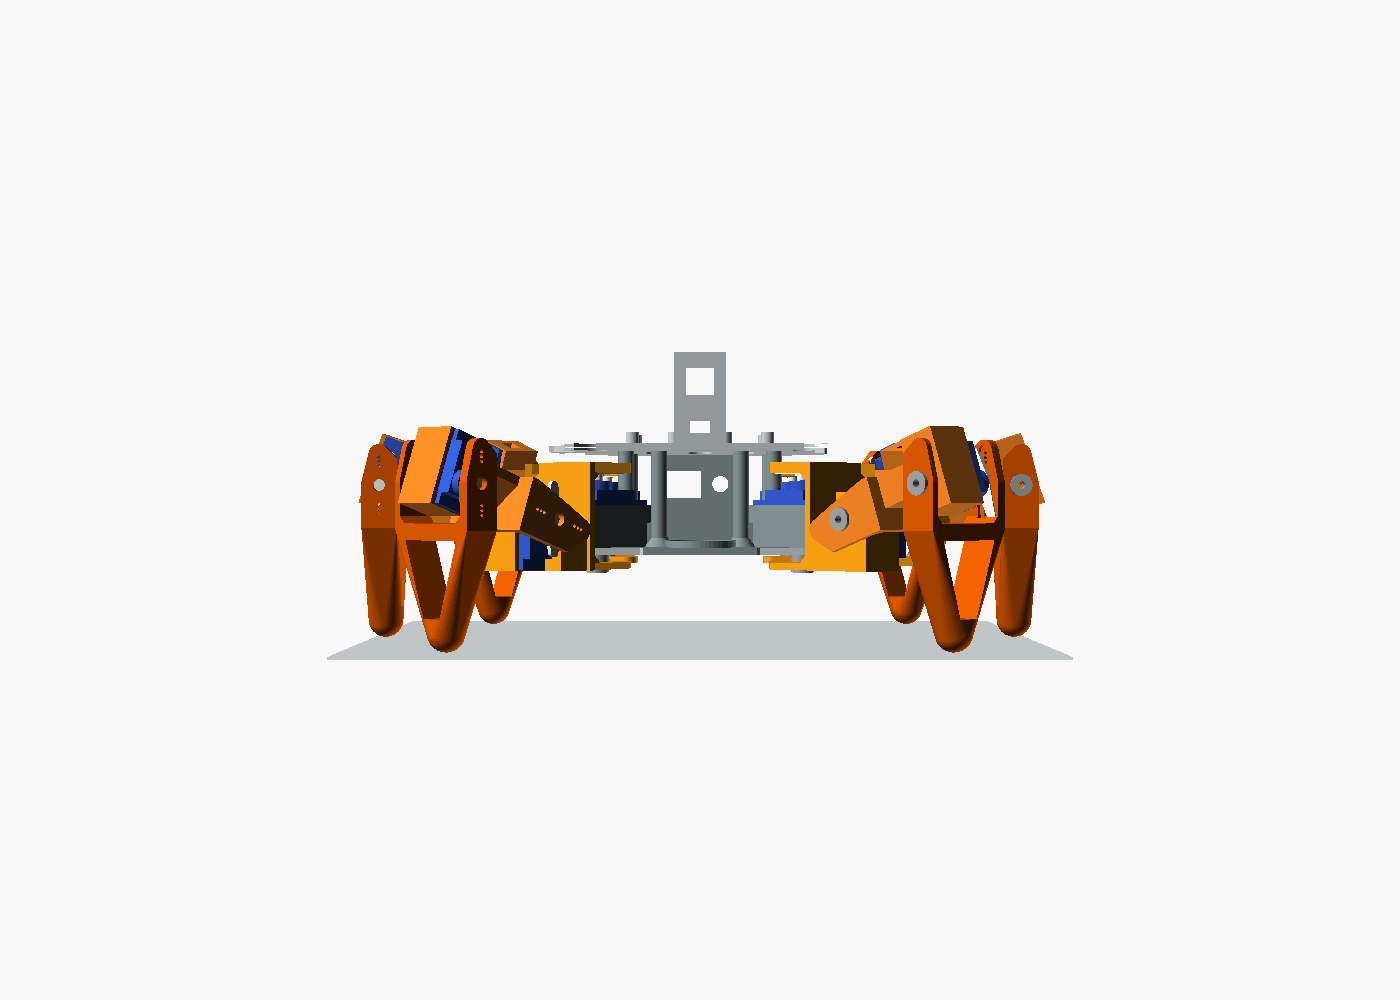
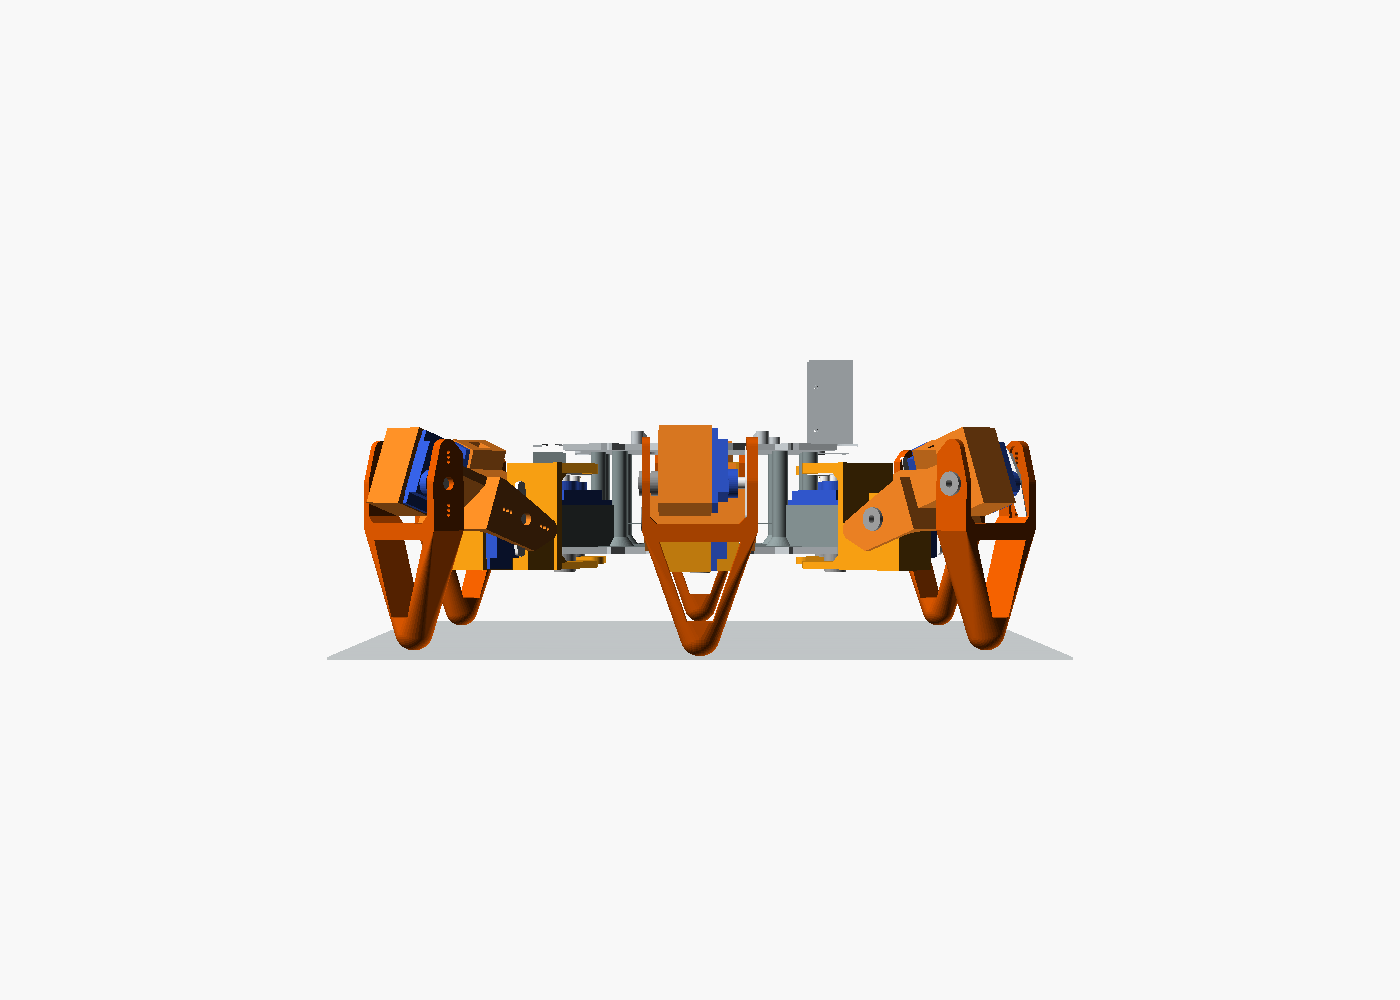
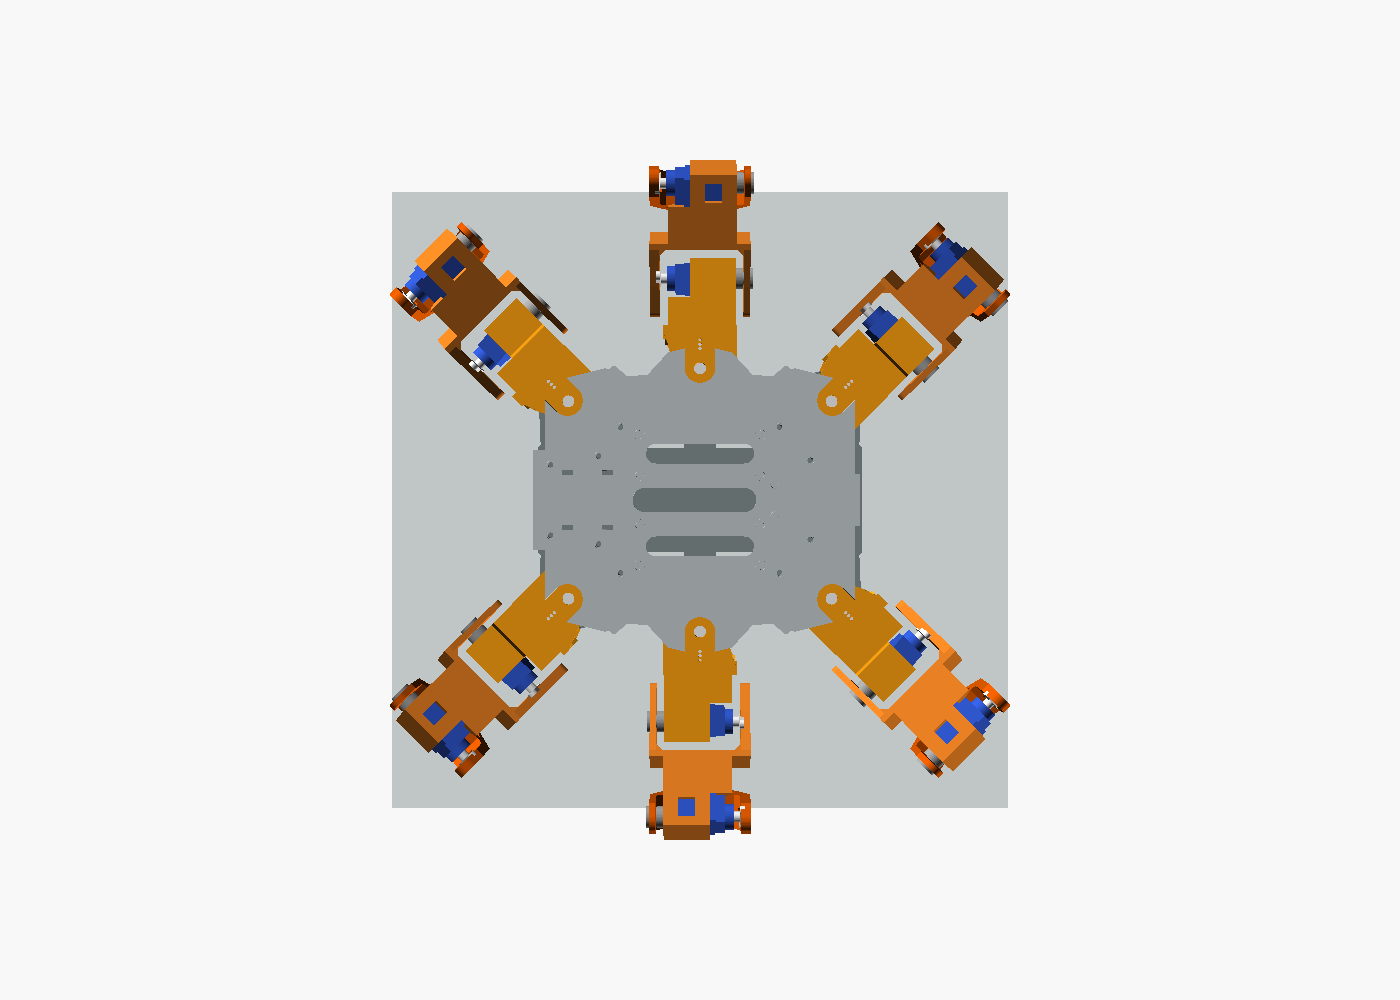
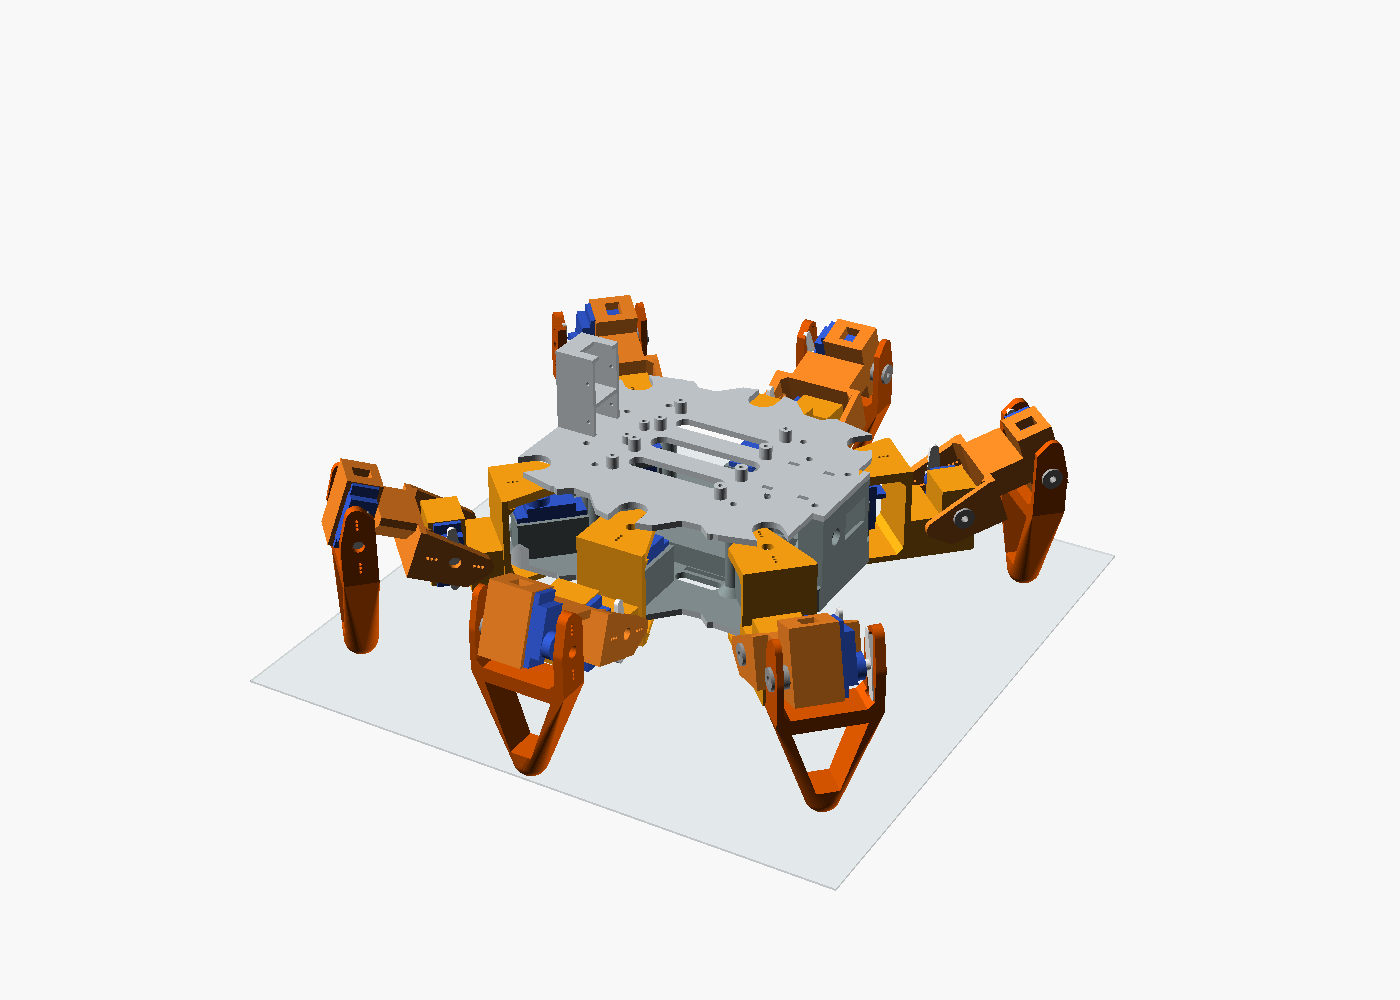
Сборка целиком

Общий вид (стойка)
Спереди
Сбоку
Сверху
Сзади

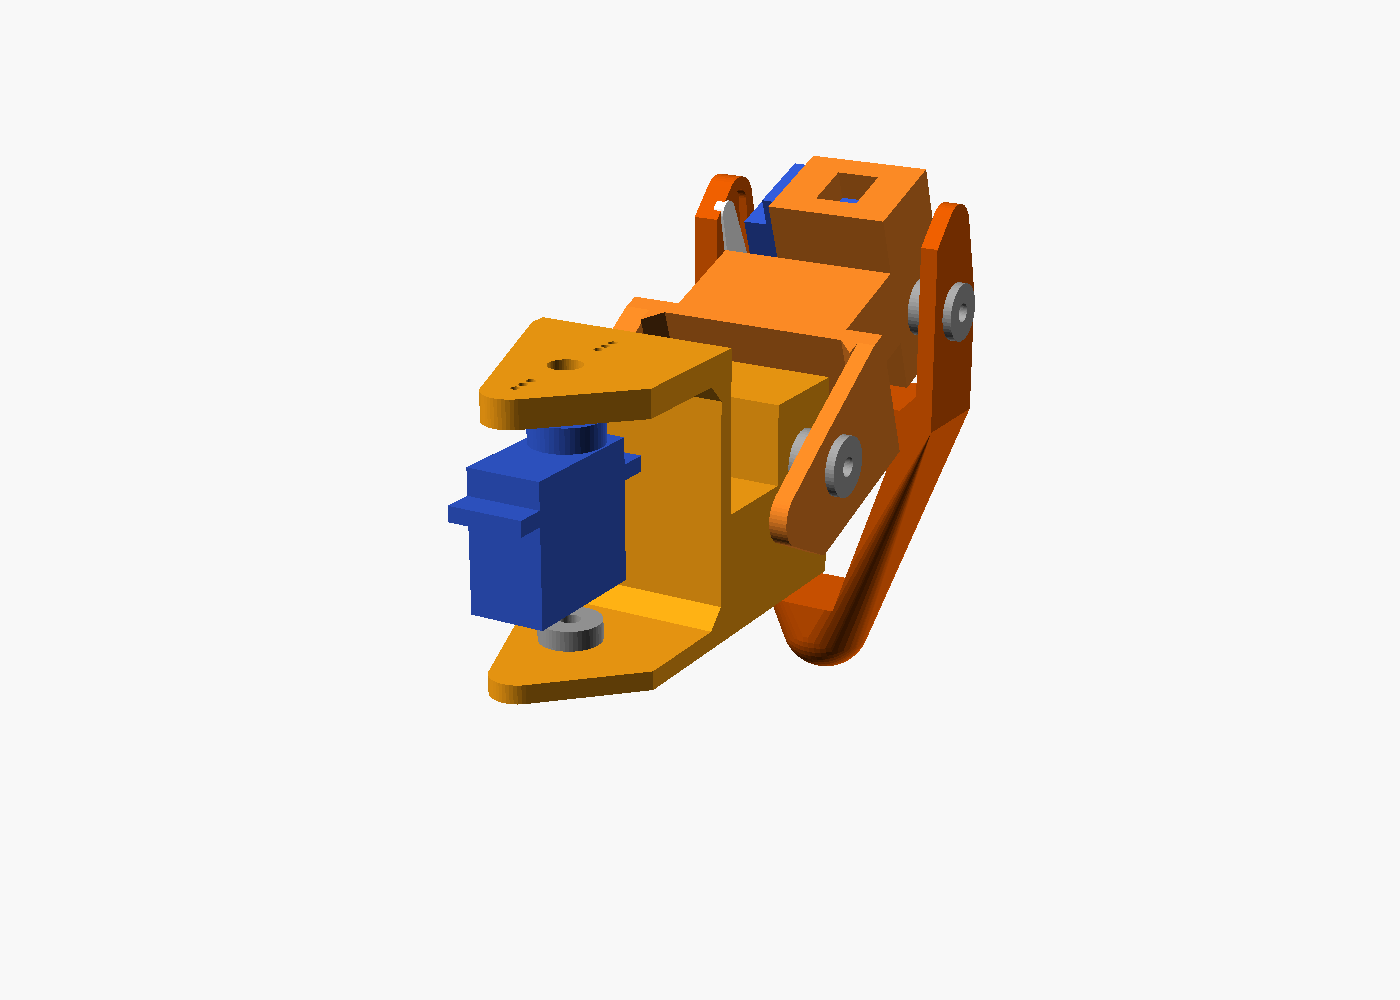
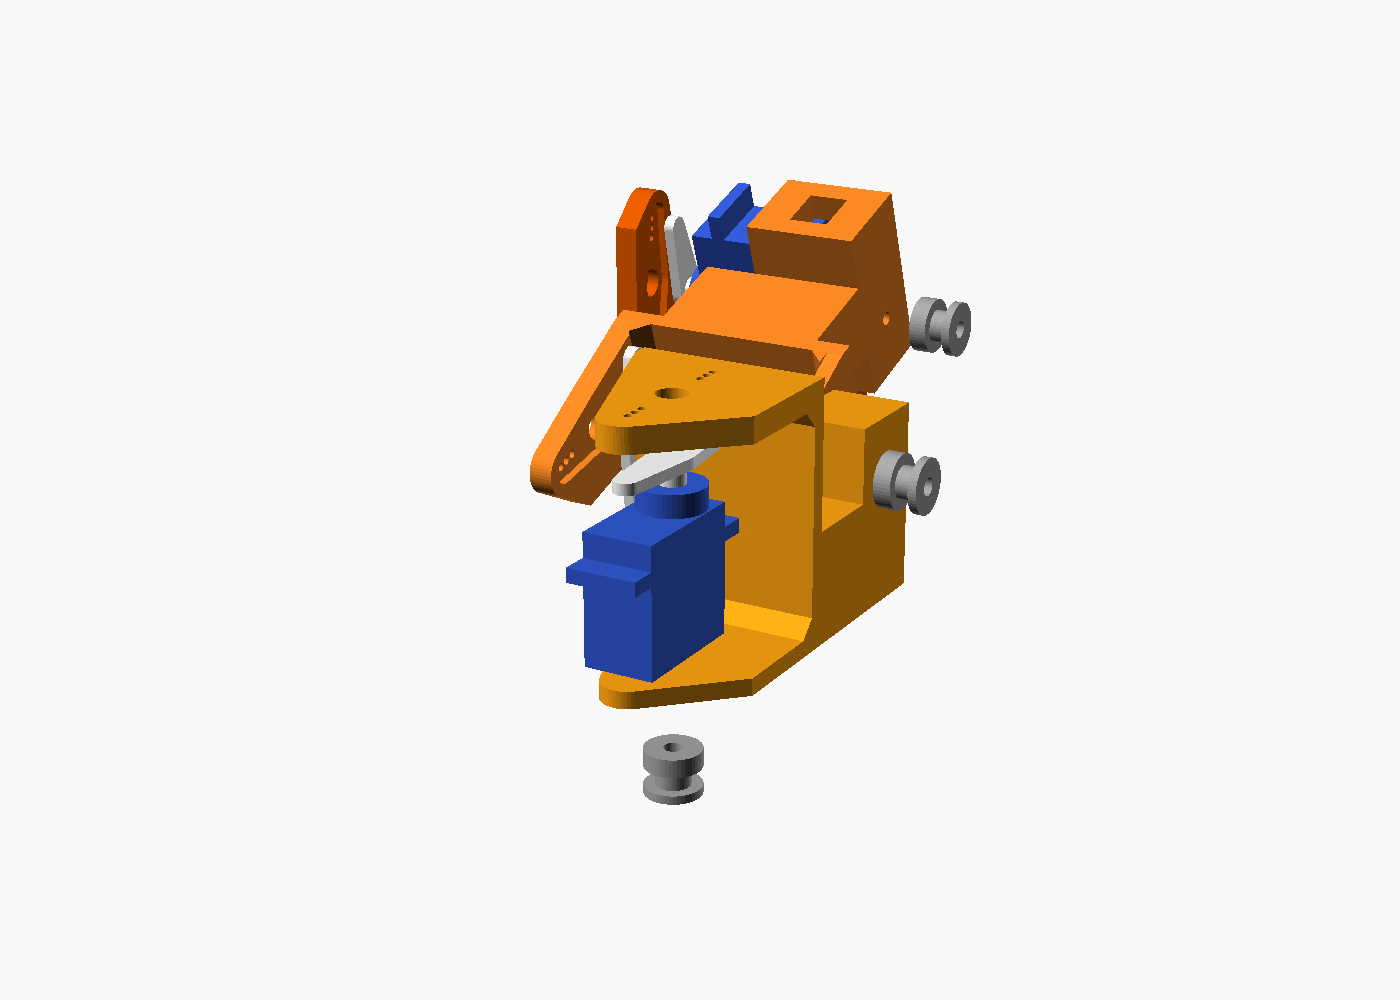
Нога

Нога в сборе: 3 сервопривода
Нога, разнесённый вид: втулки, звенья, сервоприводы
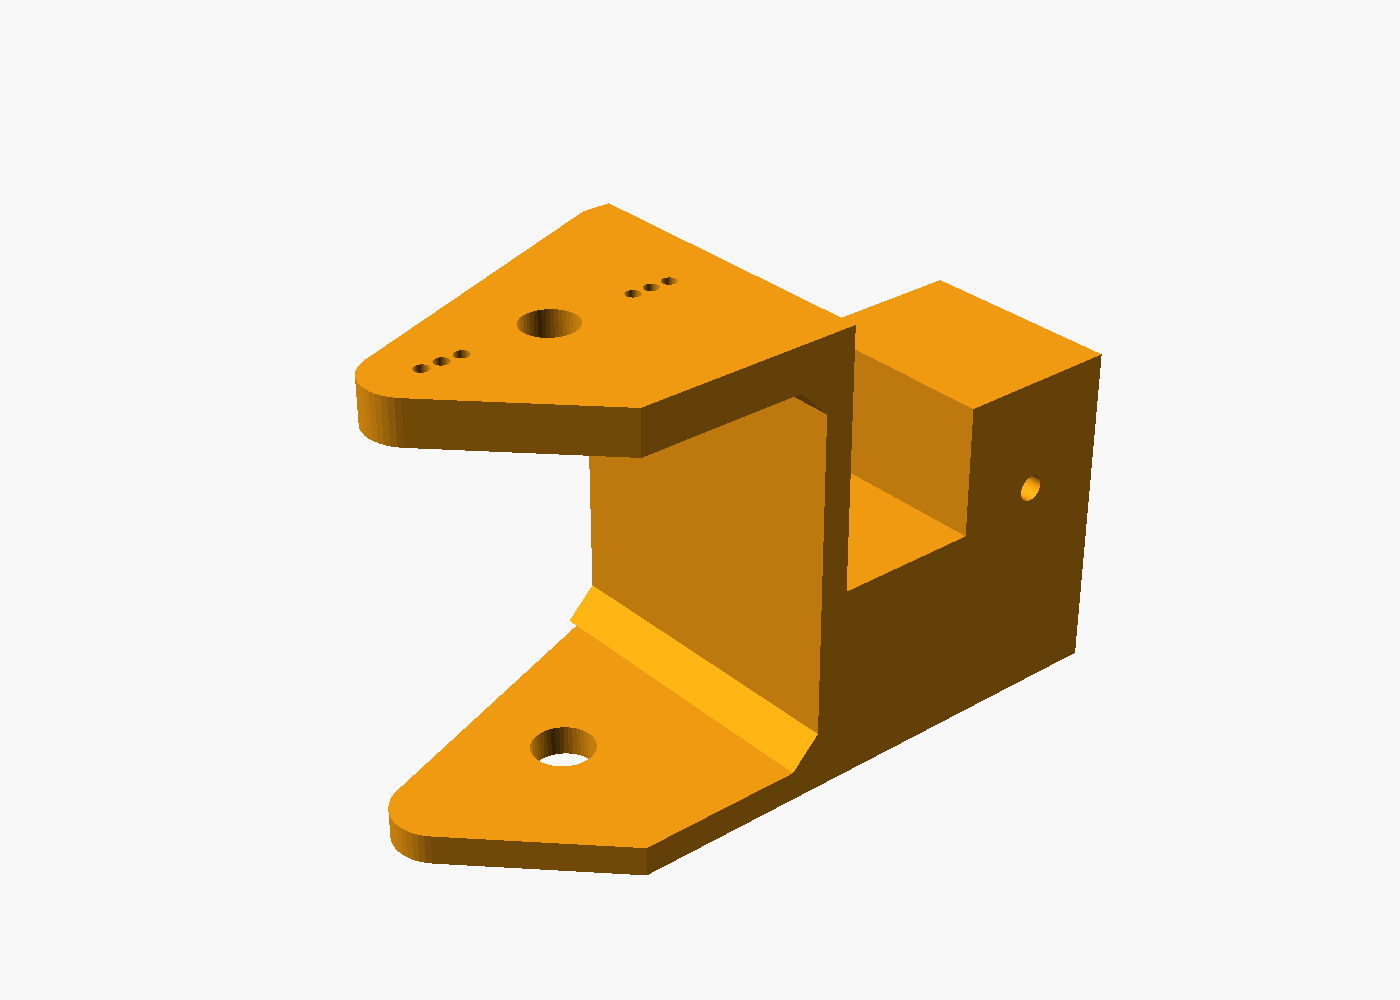
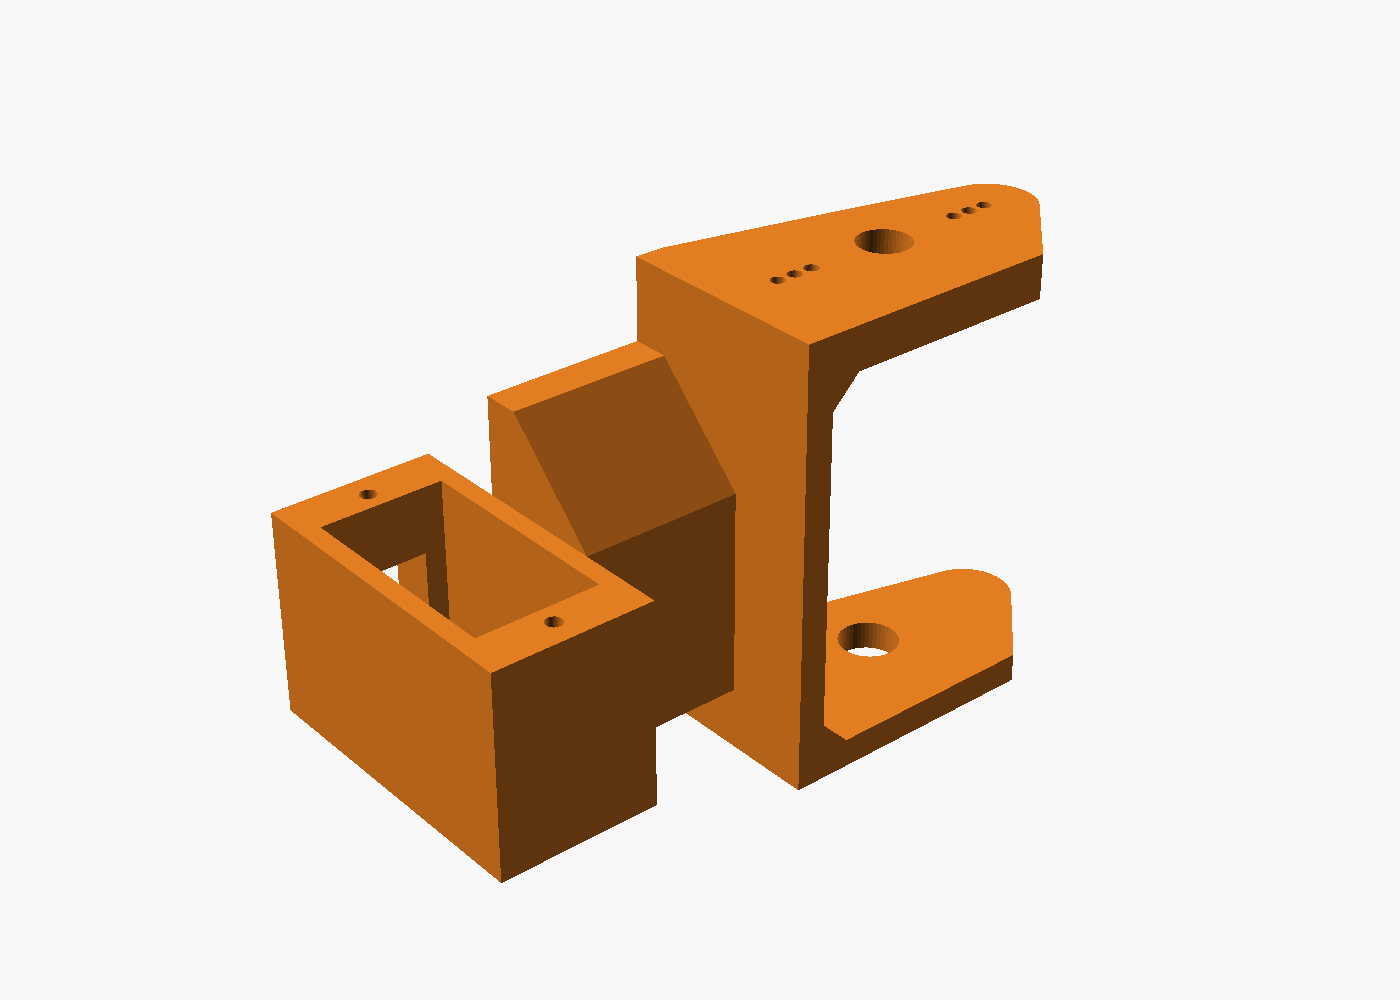
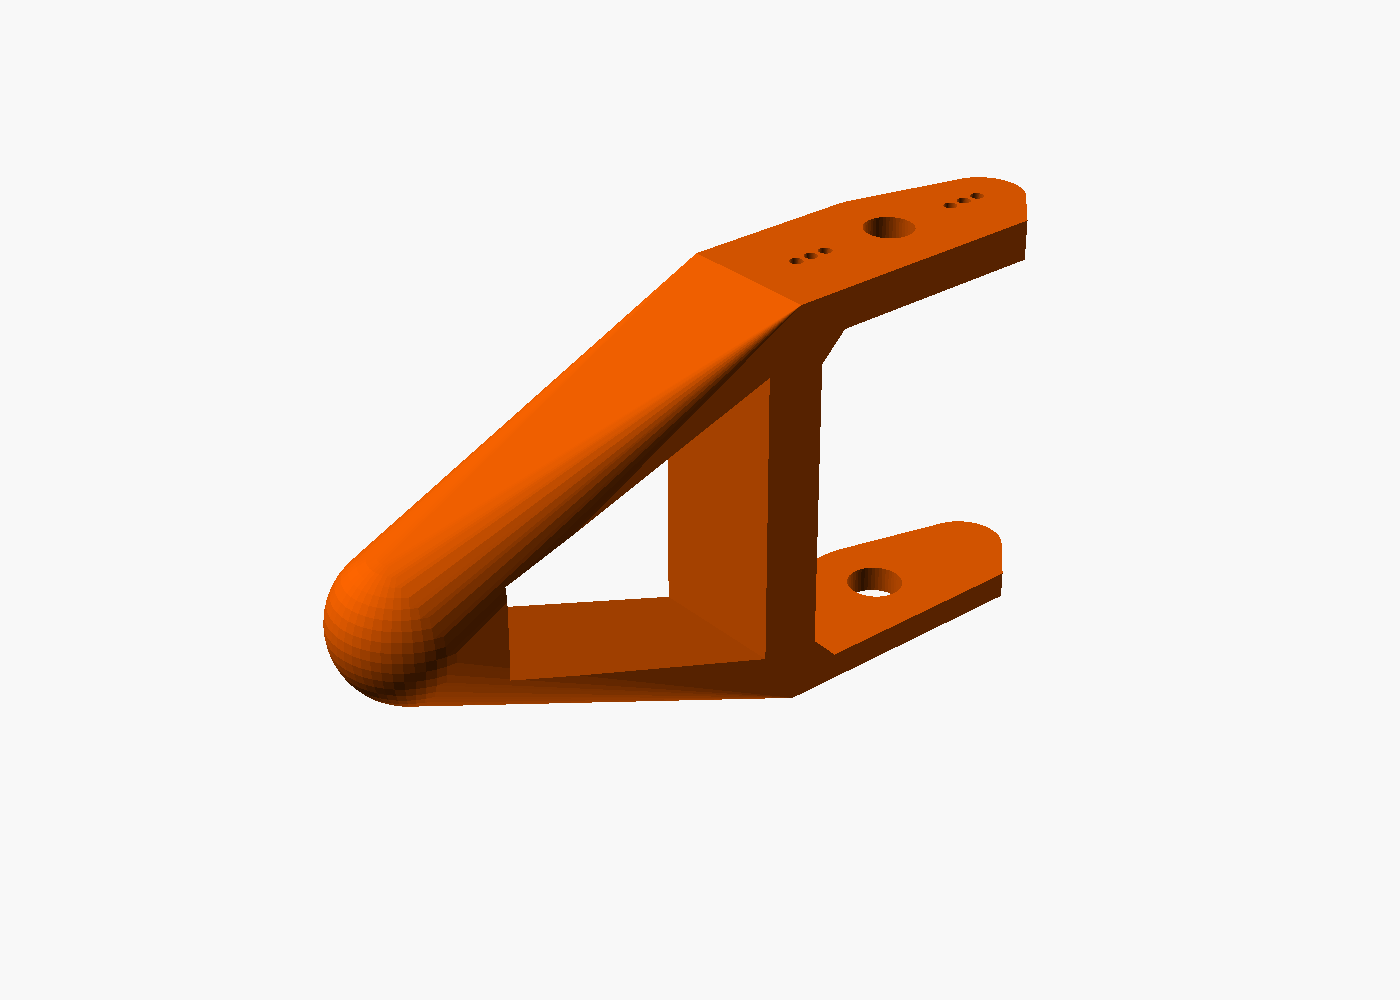
Coxa: тазобедренное звено (×6)
Femur: бедро (×6)
Tibia: голень со стопой (×6)
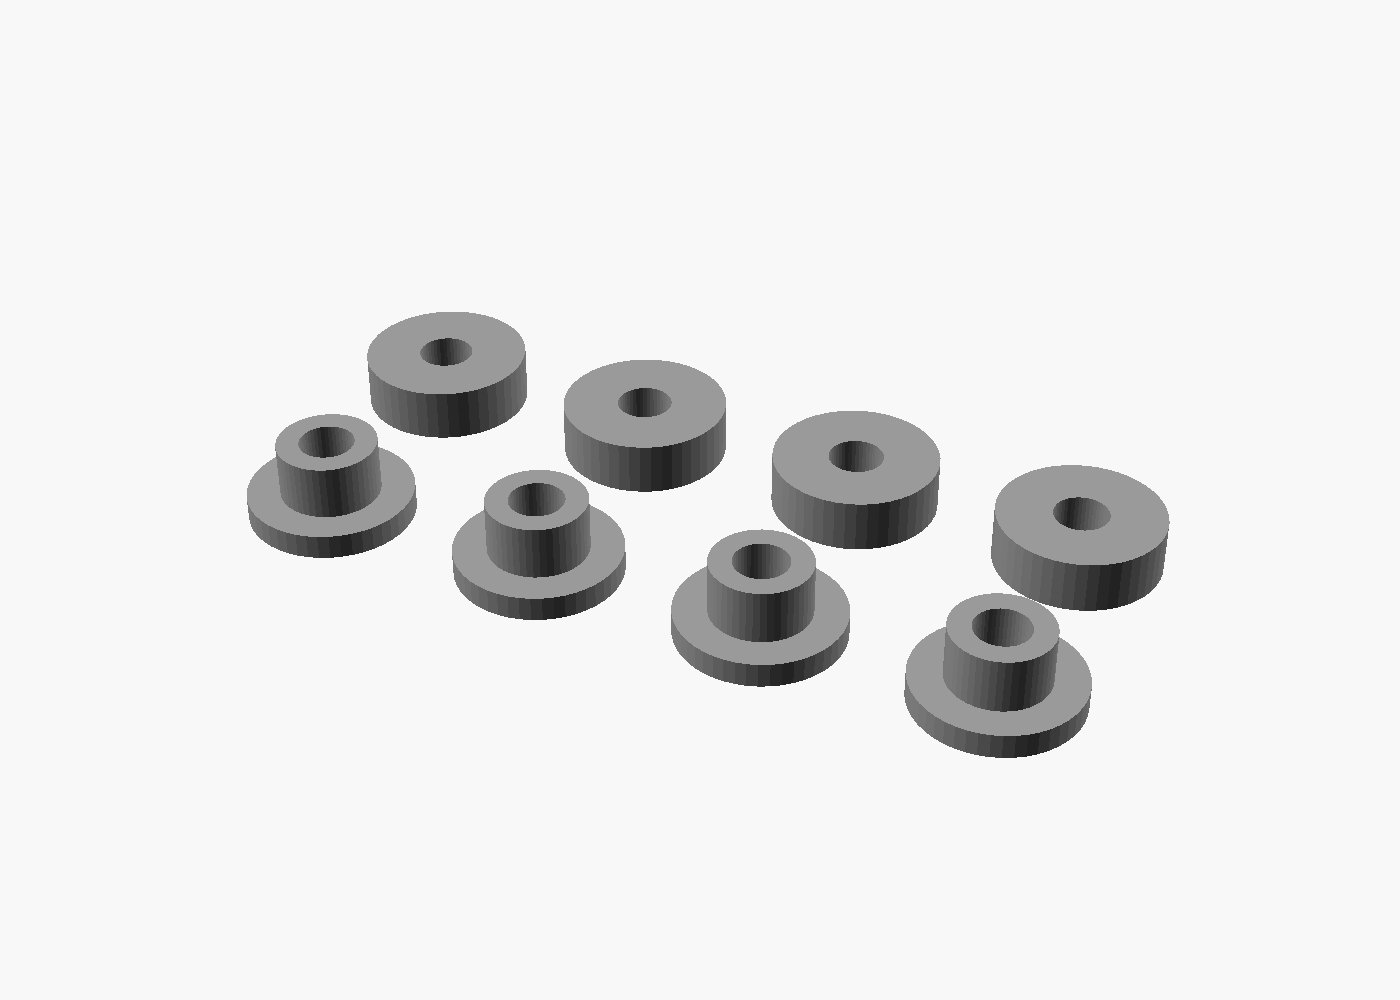
Втулки-подшипники: шляпка + проставка (×18 комплектов)

Корпус и электроника

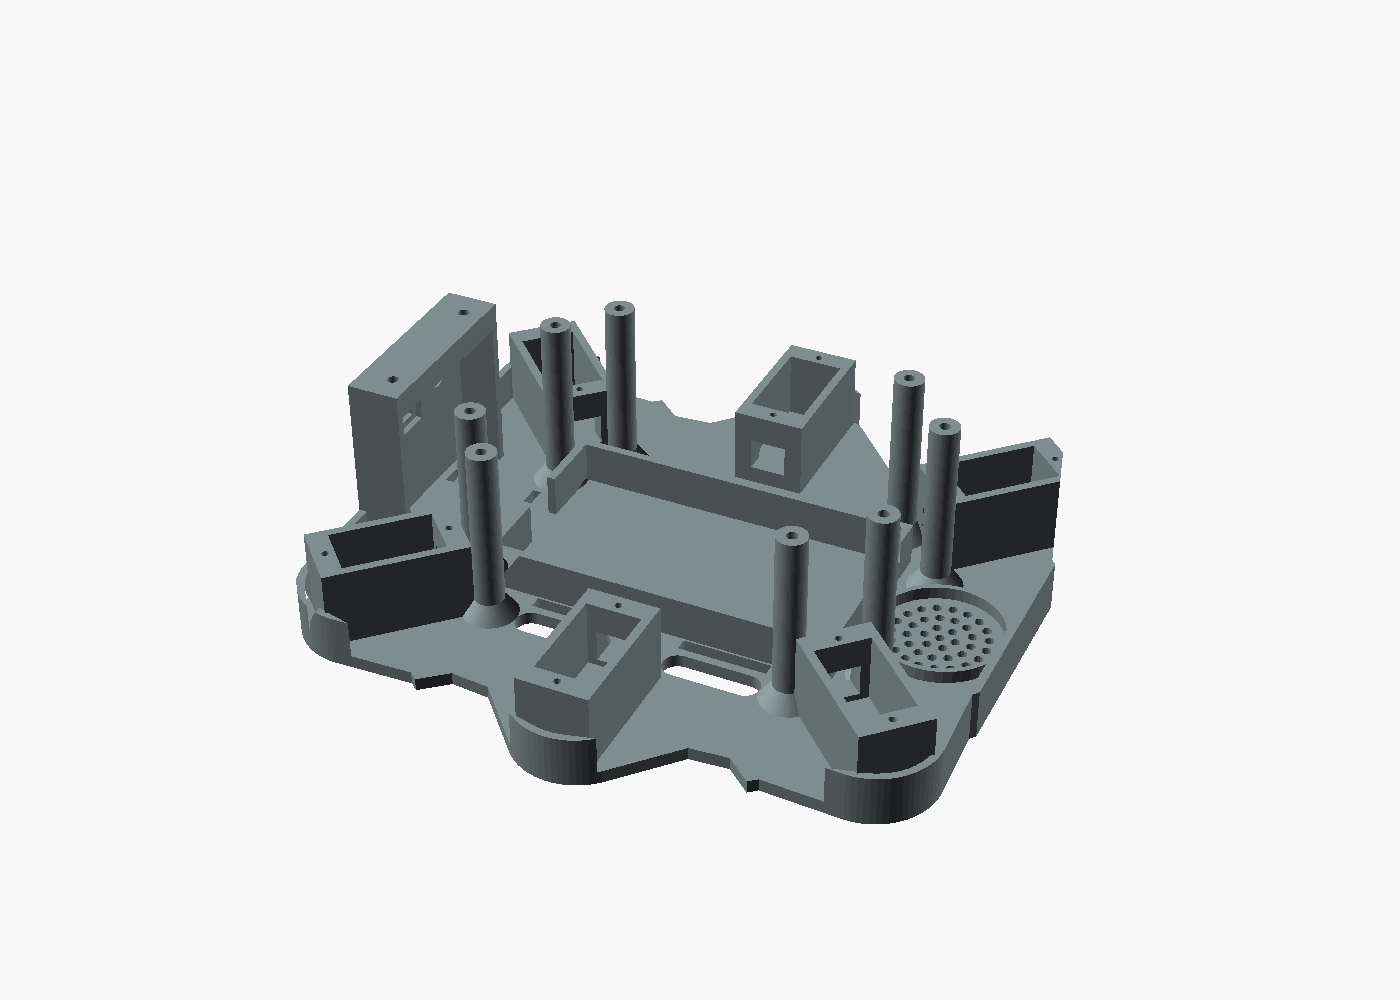
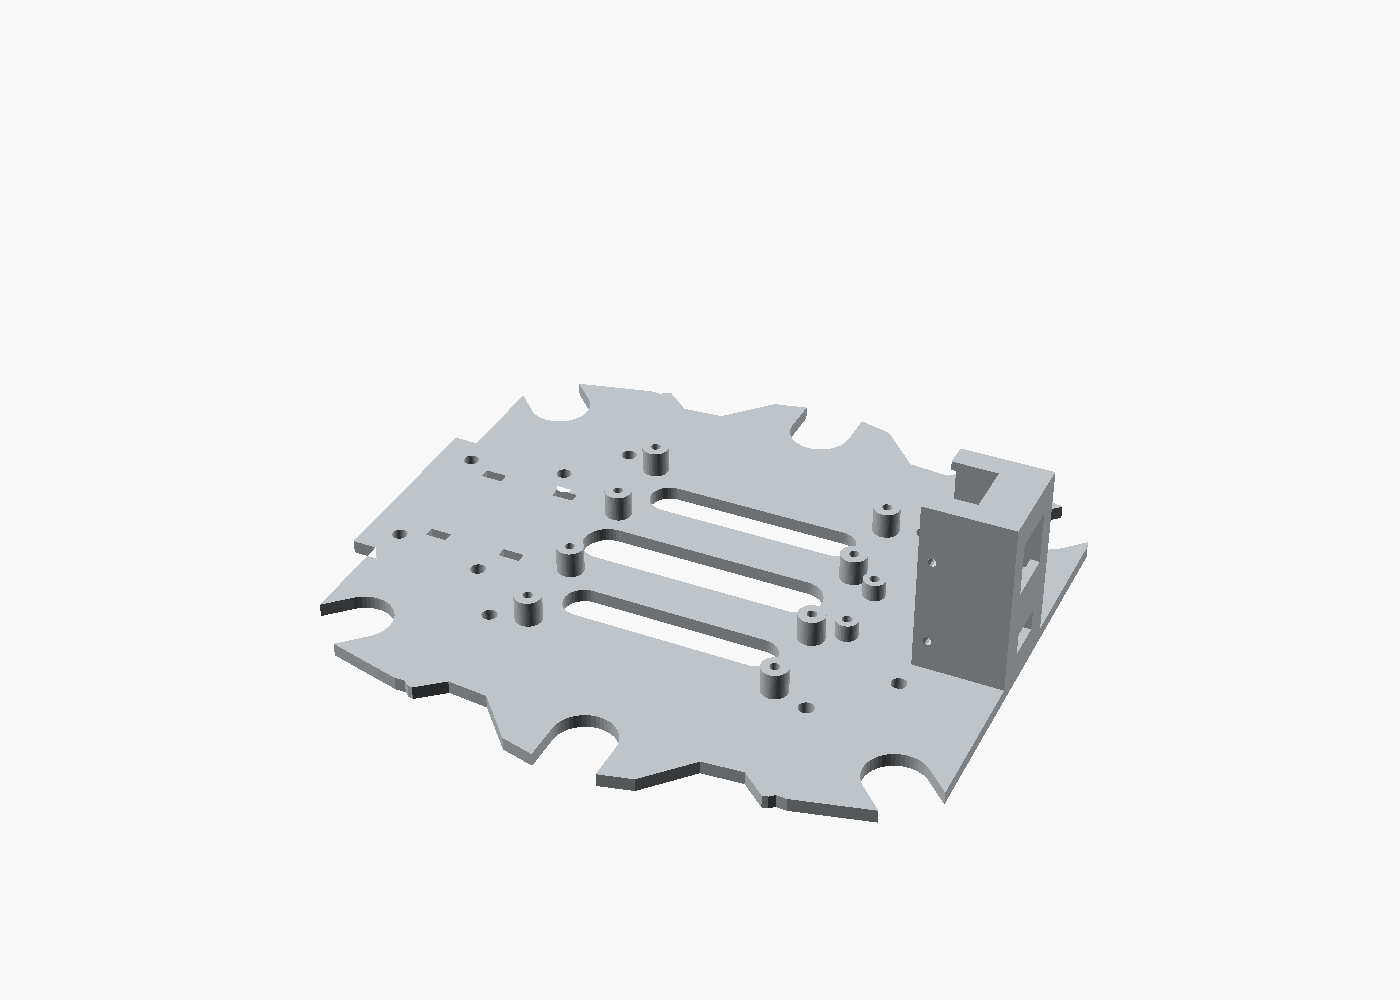
Корпус (нижняя плита): гнёзда 6 плечевых серв, отсеки АКБ/UBEC/динамика
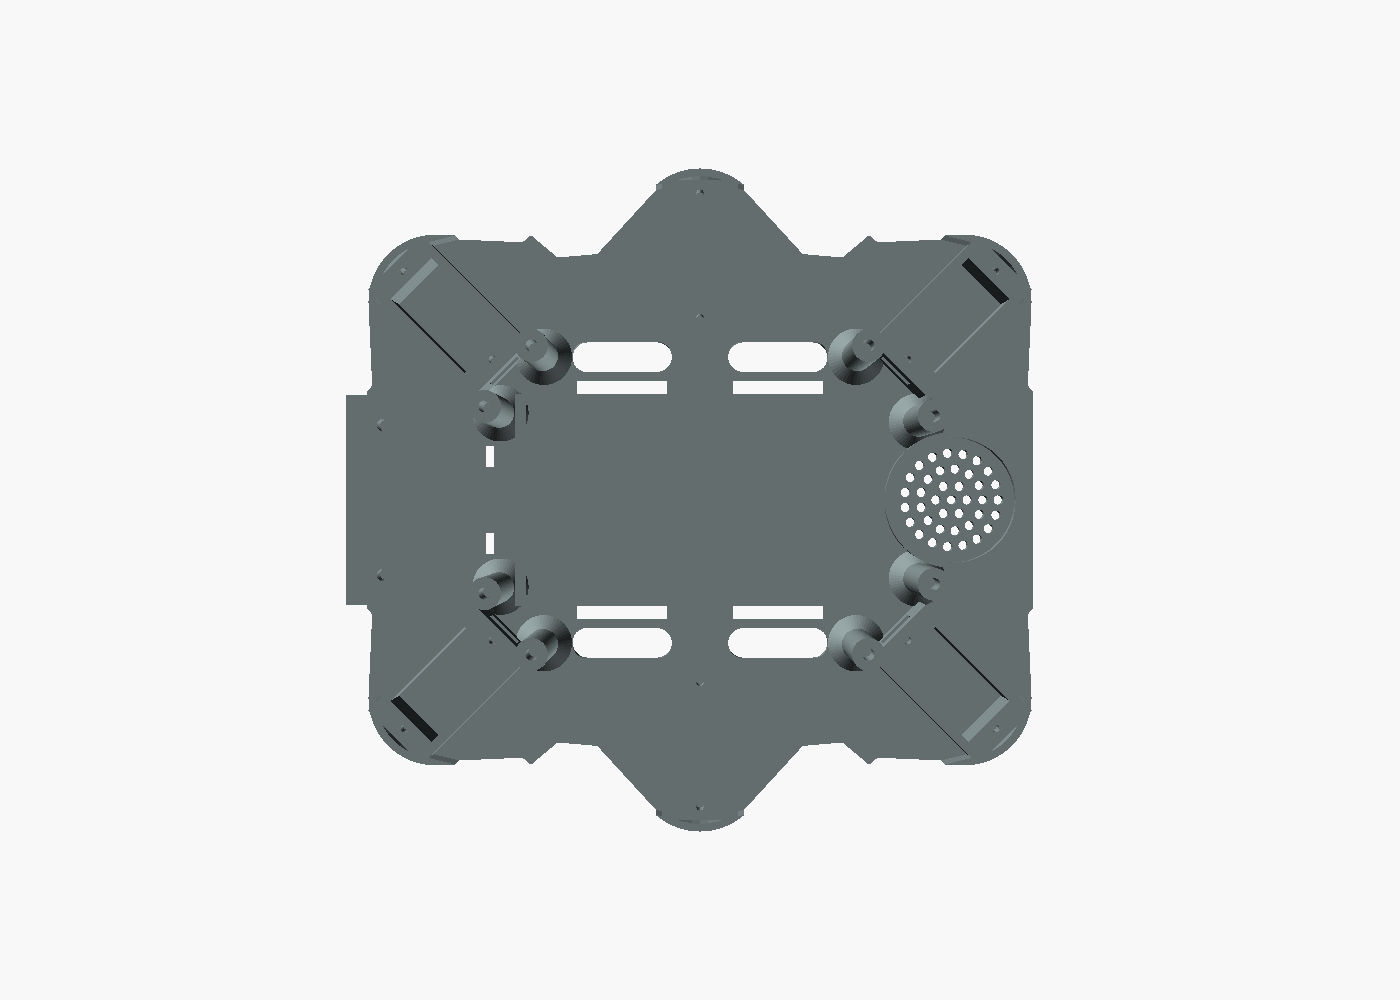
Корпус сверху
Верхняя палуба с головой (камера, датчик расстояния)
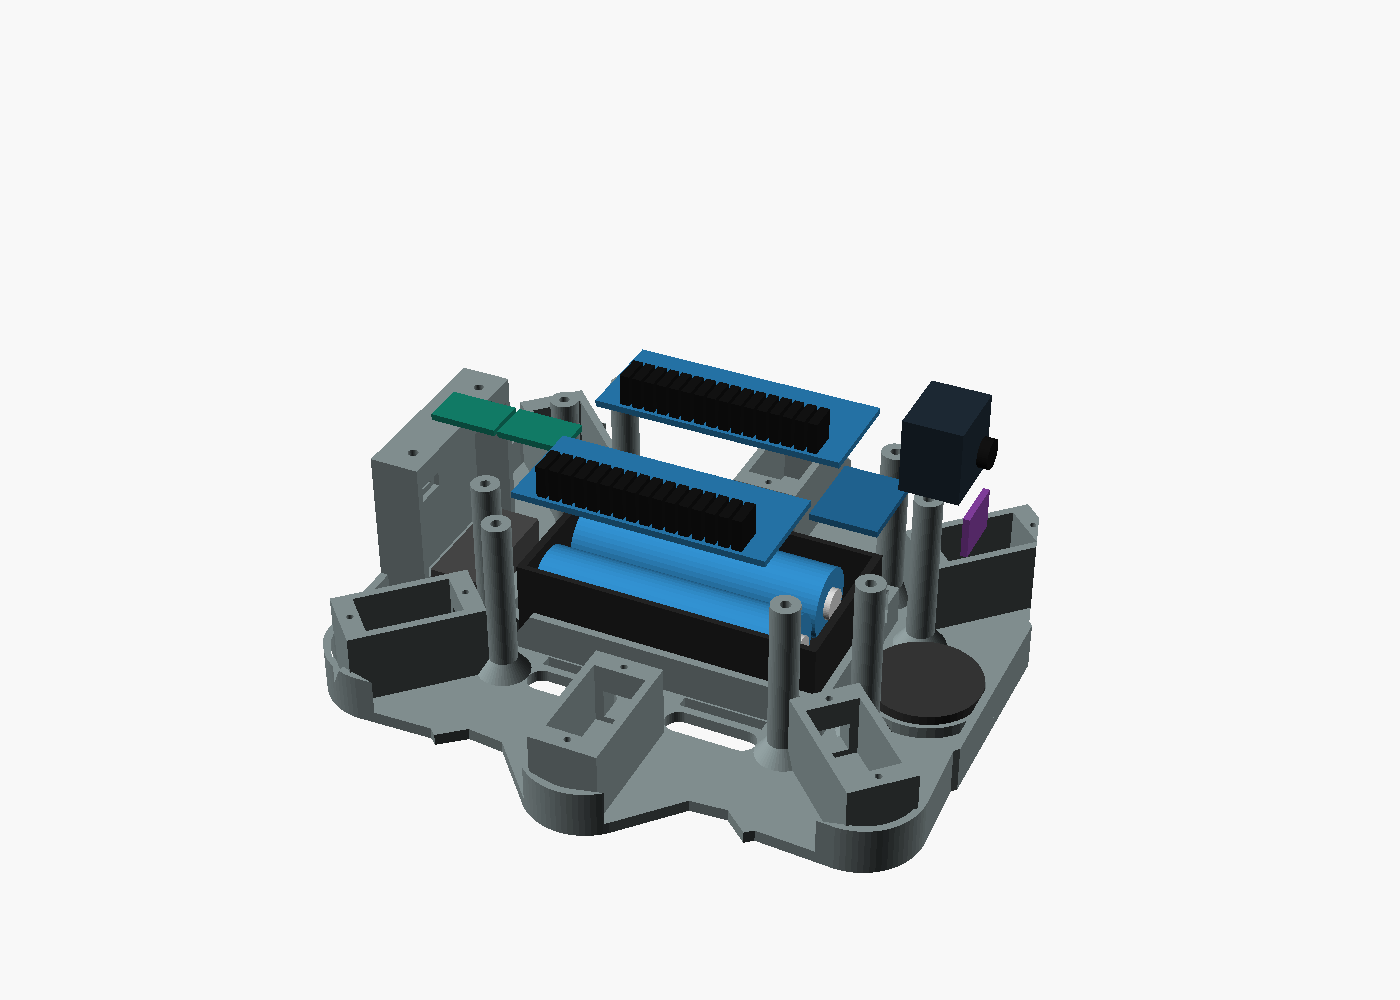
Корпус с электроникой без палубы
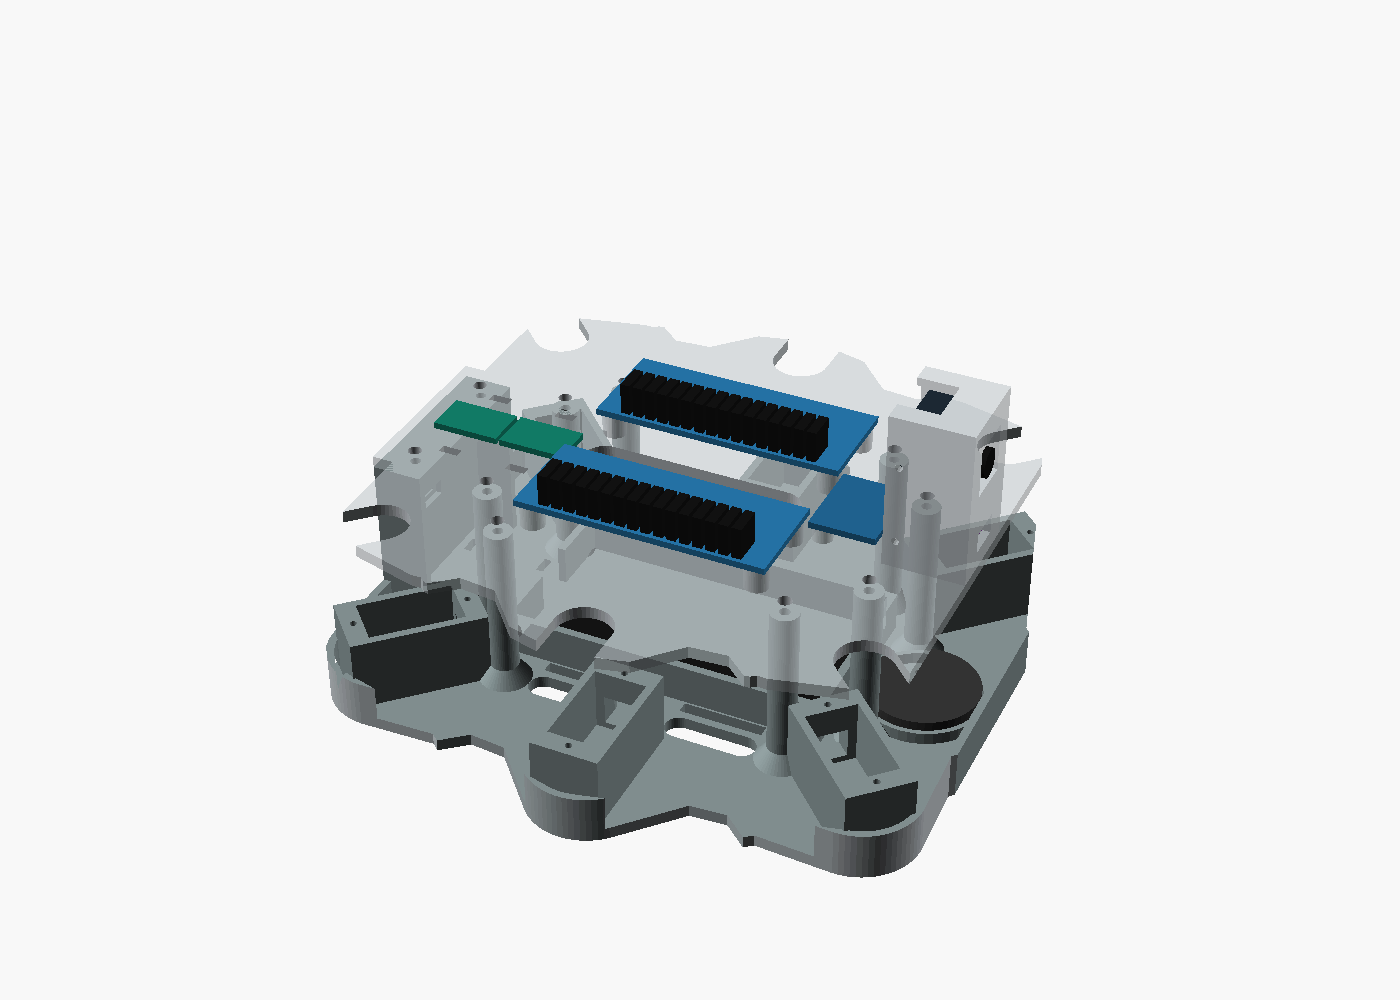
Электроника в корпусе (палуба полупрозрачная)
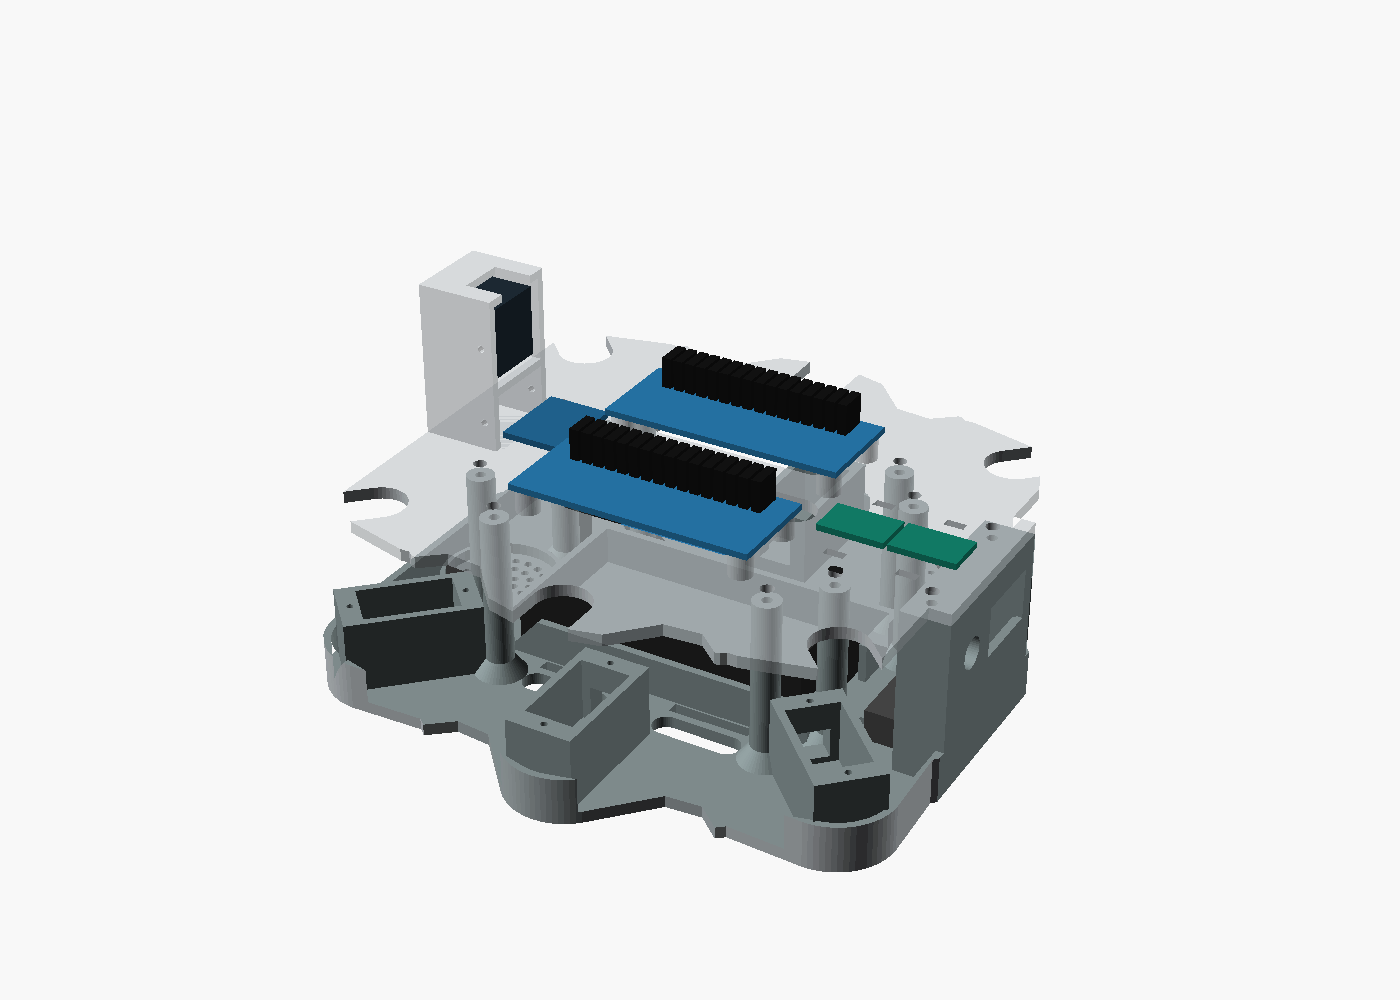
То же, вид сзади